训练数据匮乏正严重制约人形机器人发展
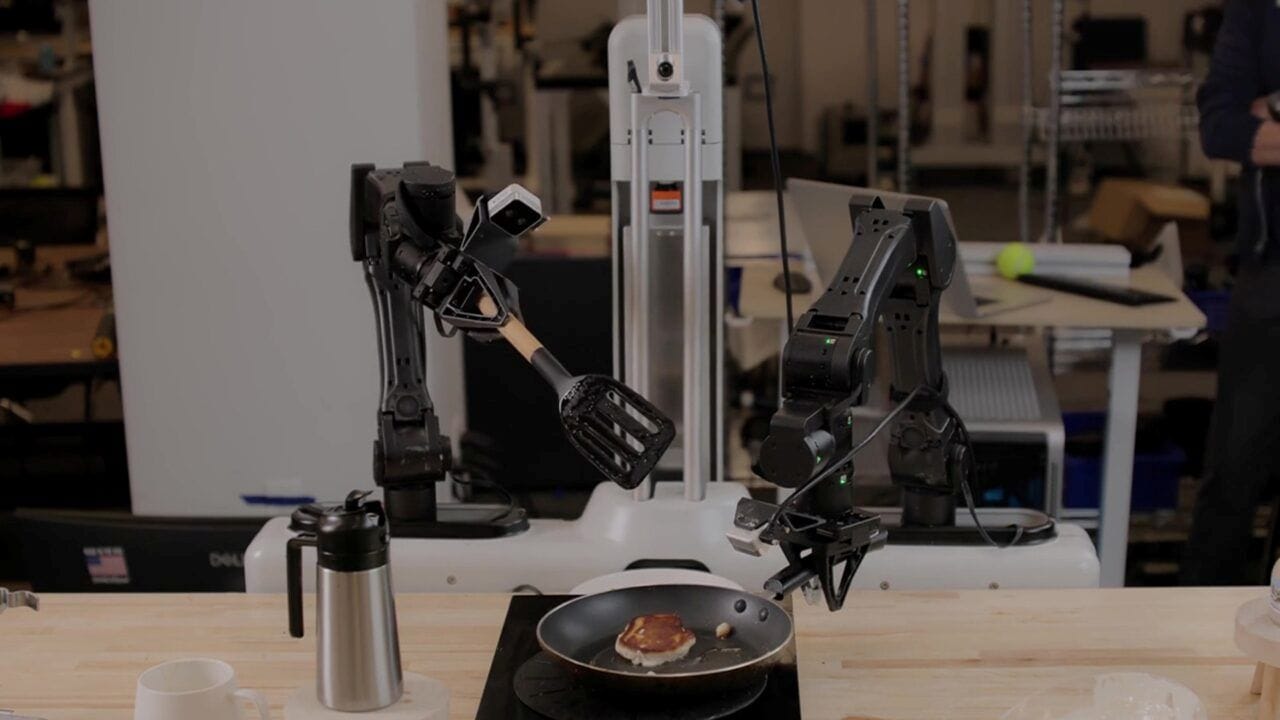
尽管生成式AI推动机器人产业加速发展,但人形机器人研发面临训练数据严重短缺困境:所需视频数据量庞大、采集设备不兼容导致噪声高,且物理世界理解无法仅靠文本数据实现,直接影响现实部署安全性。
机器人技术面临一个重大问题。
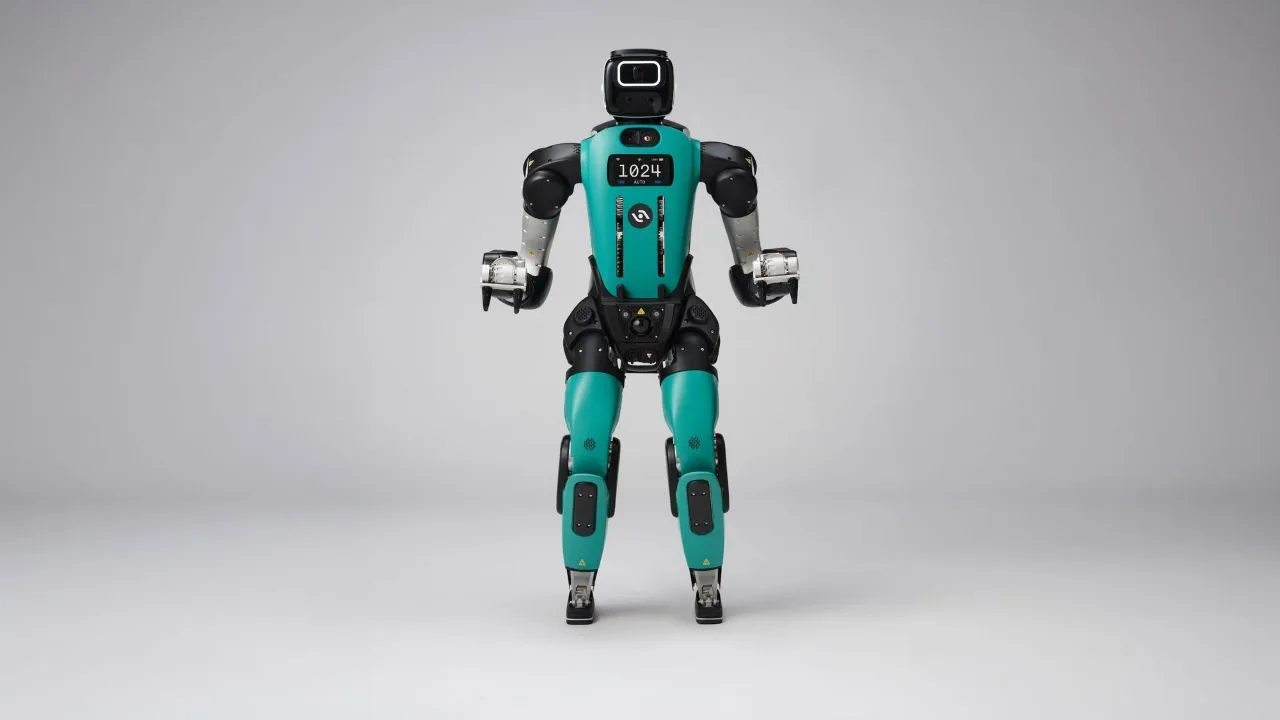
尽管过去四年生成式AI技术的快速发展极大地推动了 全球机器人产业 并加速了人形机器人及其他商用机器人的测试与部署,但机器人开发者却因训练数据严重短缺而陷入某种僵局。
加拿大科技公司Telus Digital人工智能增长与解决方案副总裁Sce Pike在AI Business主办的Targeting AI播客节目中表示:“大语言模型……基本上吸收了整个互联网。”
Pike正领导Telus Digital的机器人项目及 世界模型 项目,她援引了 前Meta AI首席科学家 Yann LeCun广为人知的类比:将AI模型的实际智能水平比作学龄前儿童。
Pike继续说道:“LeCun将物理世界的AI视为仅靠基于互联网的数据几乎无法企及的领域。他将其比作一名4岁儿童,其理解能力实际上约为大语言模型(LLM)的五倍。4岁儿童的学习方式是通过视觉输入——他们利用视觉视神经和感官输入来理解物理学原理、重力作用机制以及因果关系。仅靠阅读文本是无法获得这种理解的。”
Pike指出,训练当今先进机器人及其所依赖的、用于指导现实世界行为的“世界模型”所面临的最大障碍之一,是机器人开发者所需视频片段的数量极其庞大,且其计算与数据存储成本高得惊人。另一重障碍在于,用于采集物理世界数据以训练机器人AI模型的各类摄像头、激光雷达(lidar)设备及红外传感器彼此之间存在严重不兼容。
Pike表示:“这造成了大量噪声。”
Pike正在攻关人形机器人领域最重大的问题之一—— 物理安全性。
她说:“劣质数据在现实世界中引发的问题,远比聊天机器人仅提供错误信息所造成的问题严重得多——尽管后者同样可能带来严重后果。但在物理世界中……一个重大问题是:如果机器人摔倒后胡乱挥动肢体,而此时它正身处一家人流密集的购物中心。”
JOTO 企业落地观察
- 对企业部署而言,文章揭示物理世界AI落地的核心瓶颈不在算法或算力,而在高质量、多模态、时序连贯的现实场景视频数据获取能力——企业若缺乏自有产线、仓储或服务场景的数据闭环,将难以支撑机器人真实环境泛化。
- 对智能体工程而言,‘世界模型’依赖视觉与传感器融合输入,但当前摄像头、激光雷达与红外设备间严重不兼容,意味着智能体底层感知栈需重构适配层,而非仅优化决策模块,工程重心正从‘推理’前移至‘具身感知对齐’。
- 对AI安全治理而言,劣质数据在物理世界引发的风险远超信息错误,如人形机器人在商场摔倒后失控挥臂即构成人身安全威胁——这要求安全评估必须嵌入真实物理仿真与边缘失效测试,而非沿用LLM的内容安全护栏范式。
立即咨询 JOTO
JOTO 提供覆盖企业智能体规划与搭建、AI 平台私有化部署、RAG 知识工程、AI 安全治理、FDE 驻场共创及持续运营优化的全周期 AI 落地服务,帮助企业把验证中的 AI 能力转化为安全、可控、可持续迭代的生产力。 联系 JOTO 获取 AI 落地咨询
想把这些做法用到你的业务里?
留下你的场景和痛点,我们帮你判断从哪一步开始。
联系我们